وحدة التحكم في الطيران للطائرات الرباعية
تم تخصيص وتحسين وحدة تحكم طيران لطائرة بدون طيار تعتمد على نظام "آردوينو"، مع إضافة ميزة "التثبيت التلقائي" تم تطويرها بالكامل، وذلك من خلال تطبيق تقنيات دمج المستشعرات، ومعايرة منظم سرعة المحرك (ESC)، وإجراء تحسينات في التحكم بالطيران لتحقيق استقرار ذاتي موثوق.
نظرة عامة
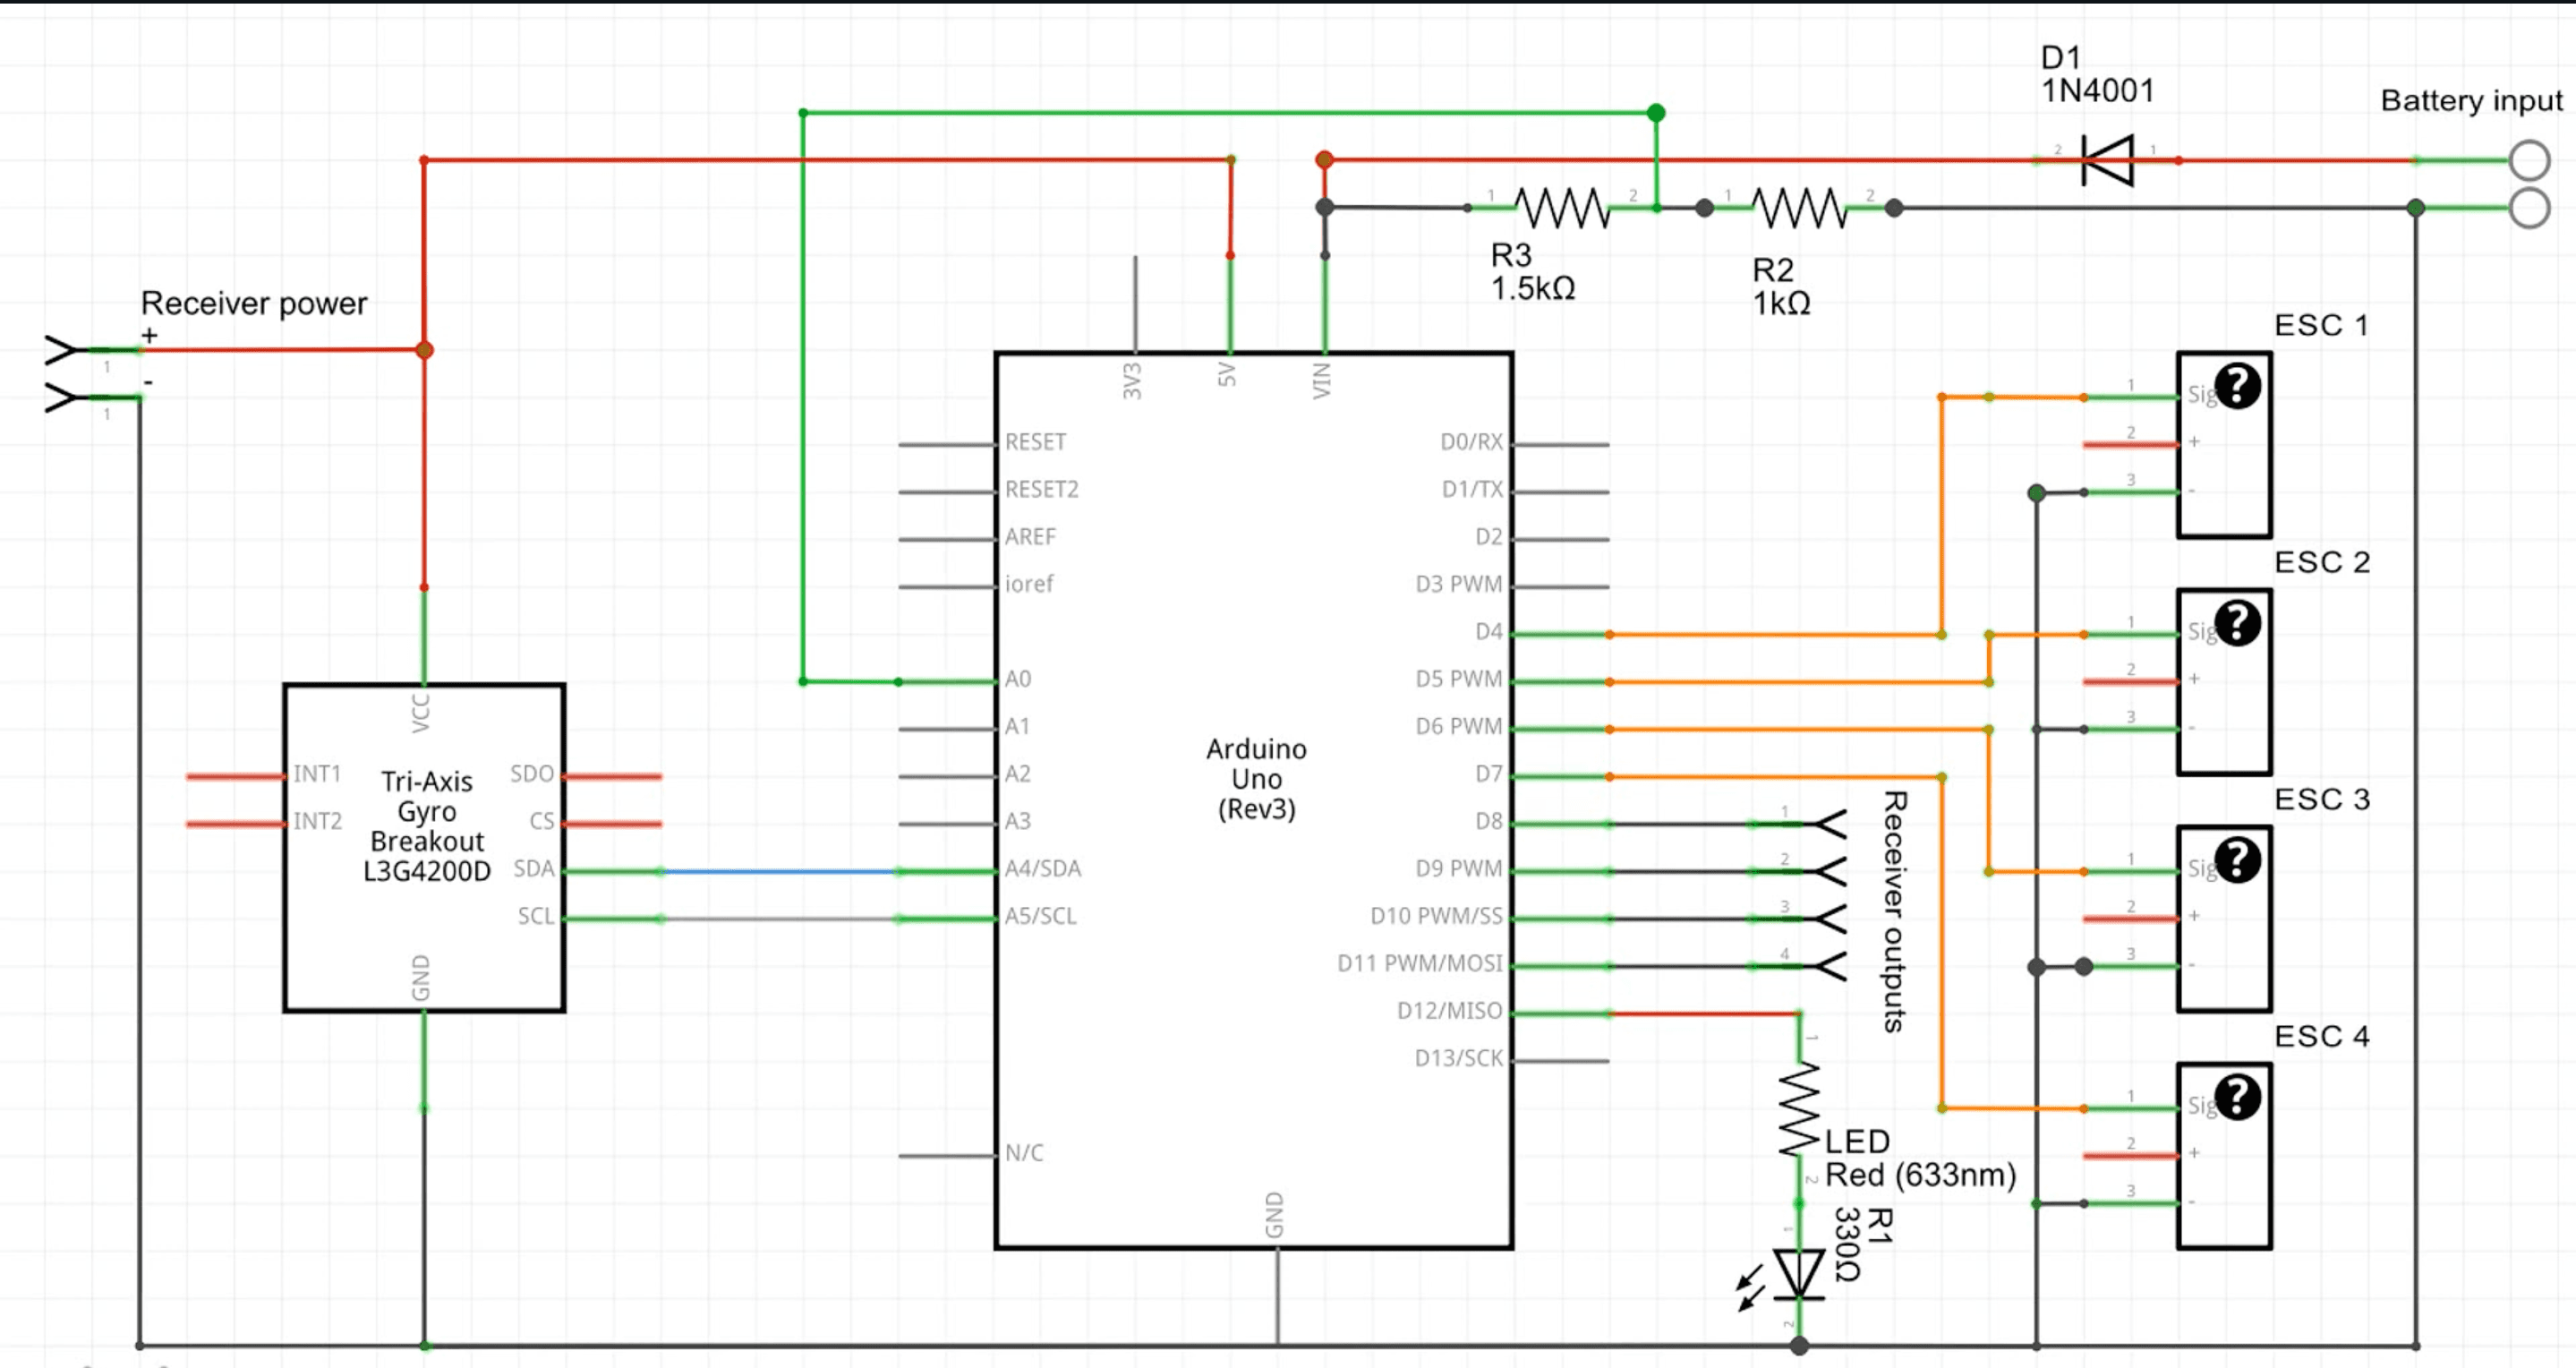
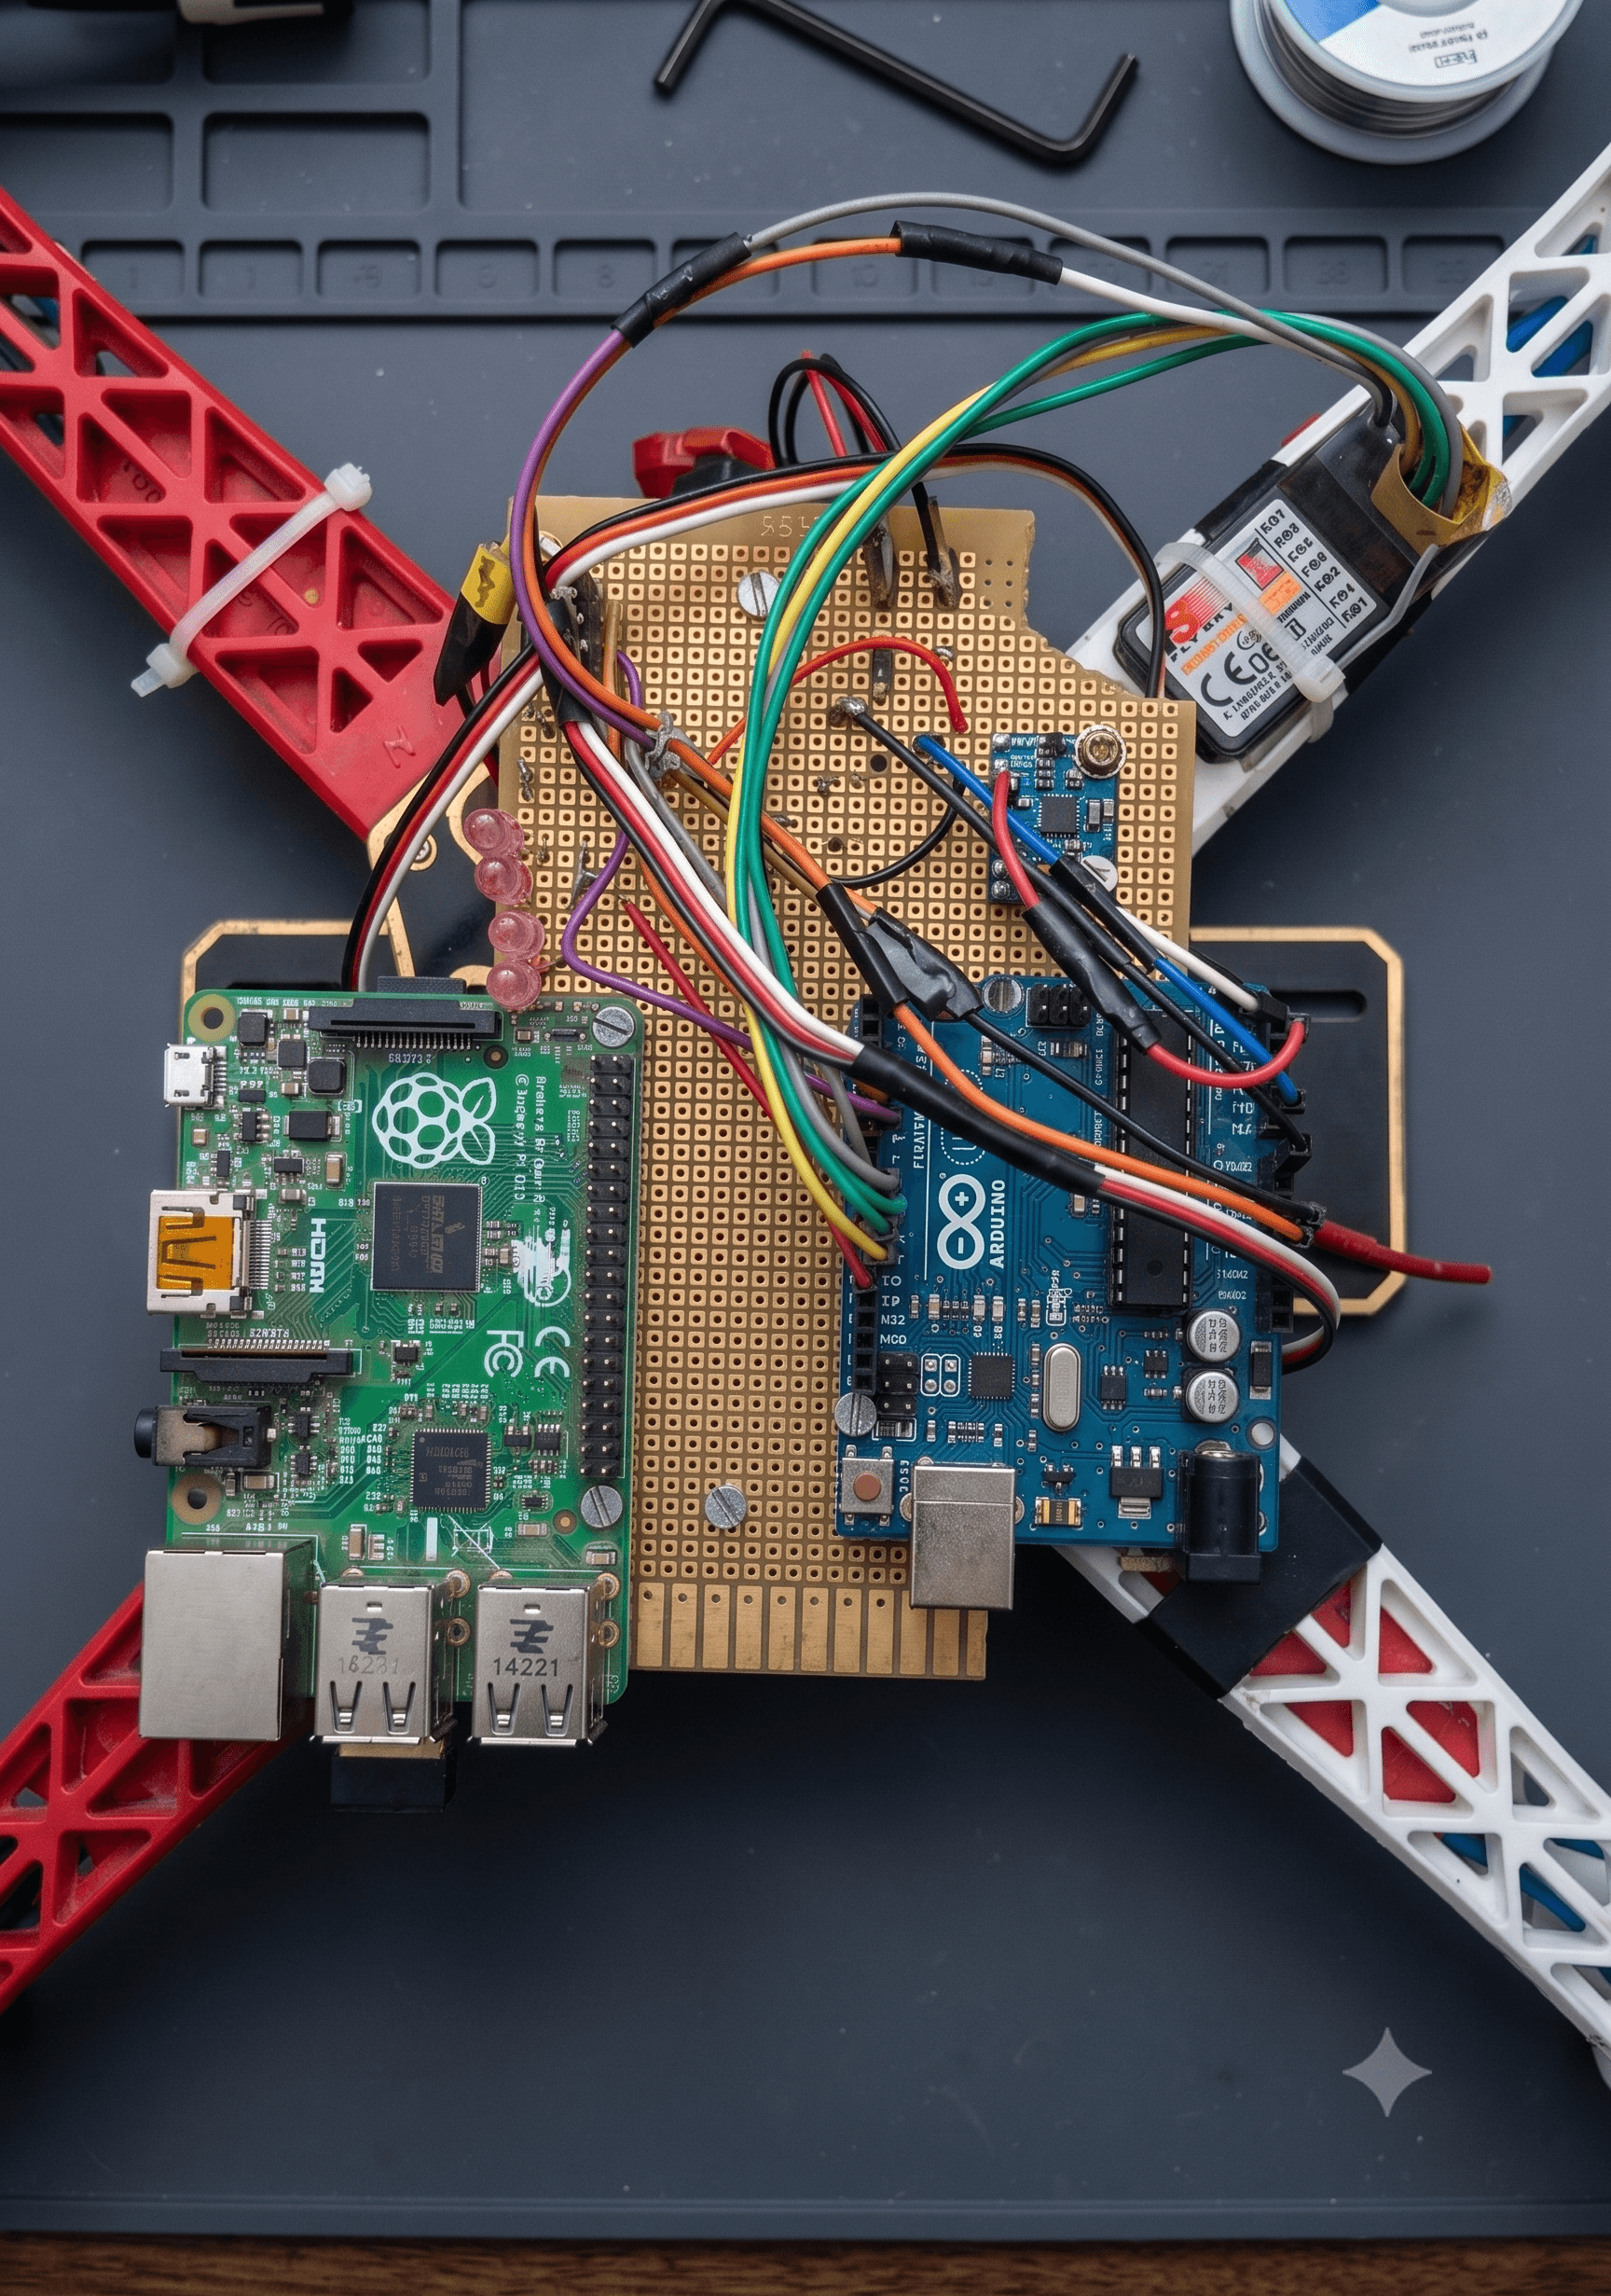
تم تطوير وتخصيص متحكم طيران لطائرة رباعية المراوح يعتمد على Arduino البرنامج الثابت بيانات مستشعر IMU في الوقت الفعلي، ويحقق استقرار الطيران باستخدام المرشح التكميلي، ويعاير وحدات ESC، ويتحكم في المحركات عبر PWM. كما أُجريت تحسينات لزيادة الاستقرار العددي، وتعزيز التوافق مع الإصدارات الحديثة من Arduino IDE، وتحسين موثوقية الطيران.
الحل
تم بناء متحكم الطيران باستخدام Arduino (C++)، ويوفر دمجًا للمستشعرات في الوقت الفعلي، واستقرارًا تلقائيًا للطيران، ومعايرة ESC، وتقديرًا لاتجاه الطائرة، وتحكمًا موثوقًا بالمحركات. كما تم تحسين البرنامج الثابت لإزالة حالات عدم الاستقرار أثناء المناورات العنيفة، وتحسين تشغيل المحركات، وضمان التوافق مع الإصدارات الأحدث من المترجم.
الميزات الرئيسية
- تثبيت الطيران بالتسوية التلقائية
- معالجة بيانات IMU في الوقت الفعلي
- دمج المستشعرات باستخدام المرشح التكميلي
- معايرة وحدات ESC
- تقدير زاويتي الميل والانحدار
- التحكم بالمحركات عبر PWM
- إعداد وتشخيص متحكم الطيران
- تحسين الاستقرار العددي
أبرز المزايا
- تخصيص متحكم الطيران مفتوح المصدر YMFC-AL
- تحسين التوافق مع الإصدارات الحديثة من Arduino IDE
- معالجة مشكلة NaN أثناء المناورات العنيفة
- تحسين موثوقية تشغيل المحركات